登录社区云,与社区用户共同成长
邀请您加入社区
机器人学导论学习二、 操作臂运动学 注:以下内容均参考斯坦福公开课及讲义+机器人学导论 1、连杆以及连接描述
连杆长度
连杆扭转角
连杆偏距:当关节为移动关节时,这个参数是变量
关节角:当关节为转动关节时,这个参数是变量
CSDN联合极客时间,共同打造面向开发者的精品内容学习社区,助力成长!
更多推荐
Kaldi之父,IEEE Fellow,小米首席语音科学家Daniel Povey将出席2024全球机器学习技术大会并发表演讲!
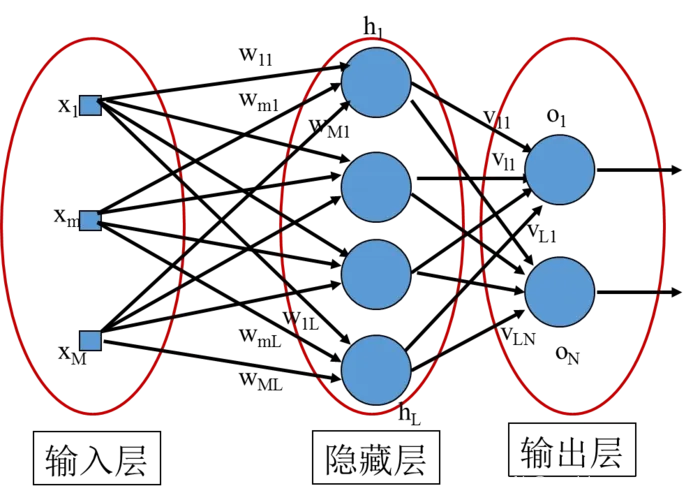
探索神经网络在商品销售和图像识别中的应用
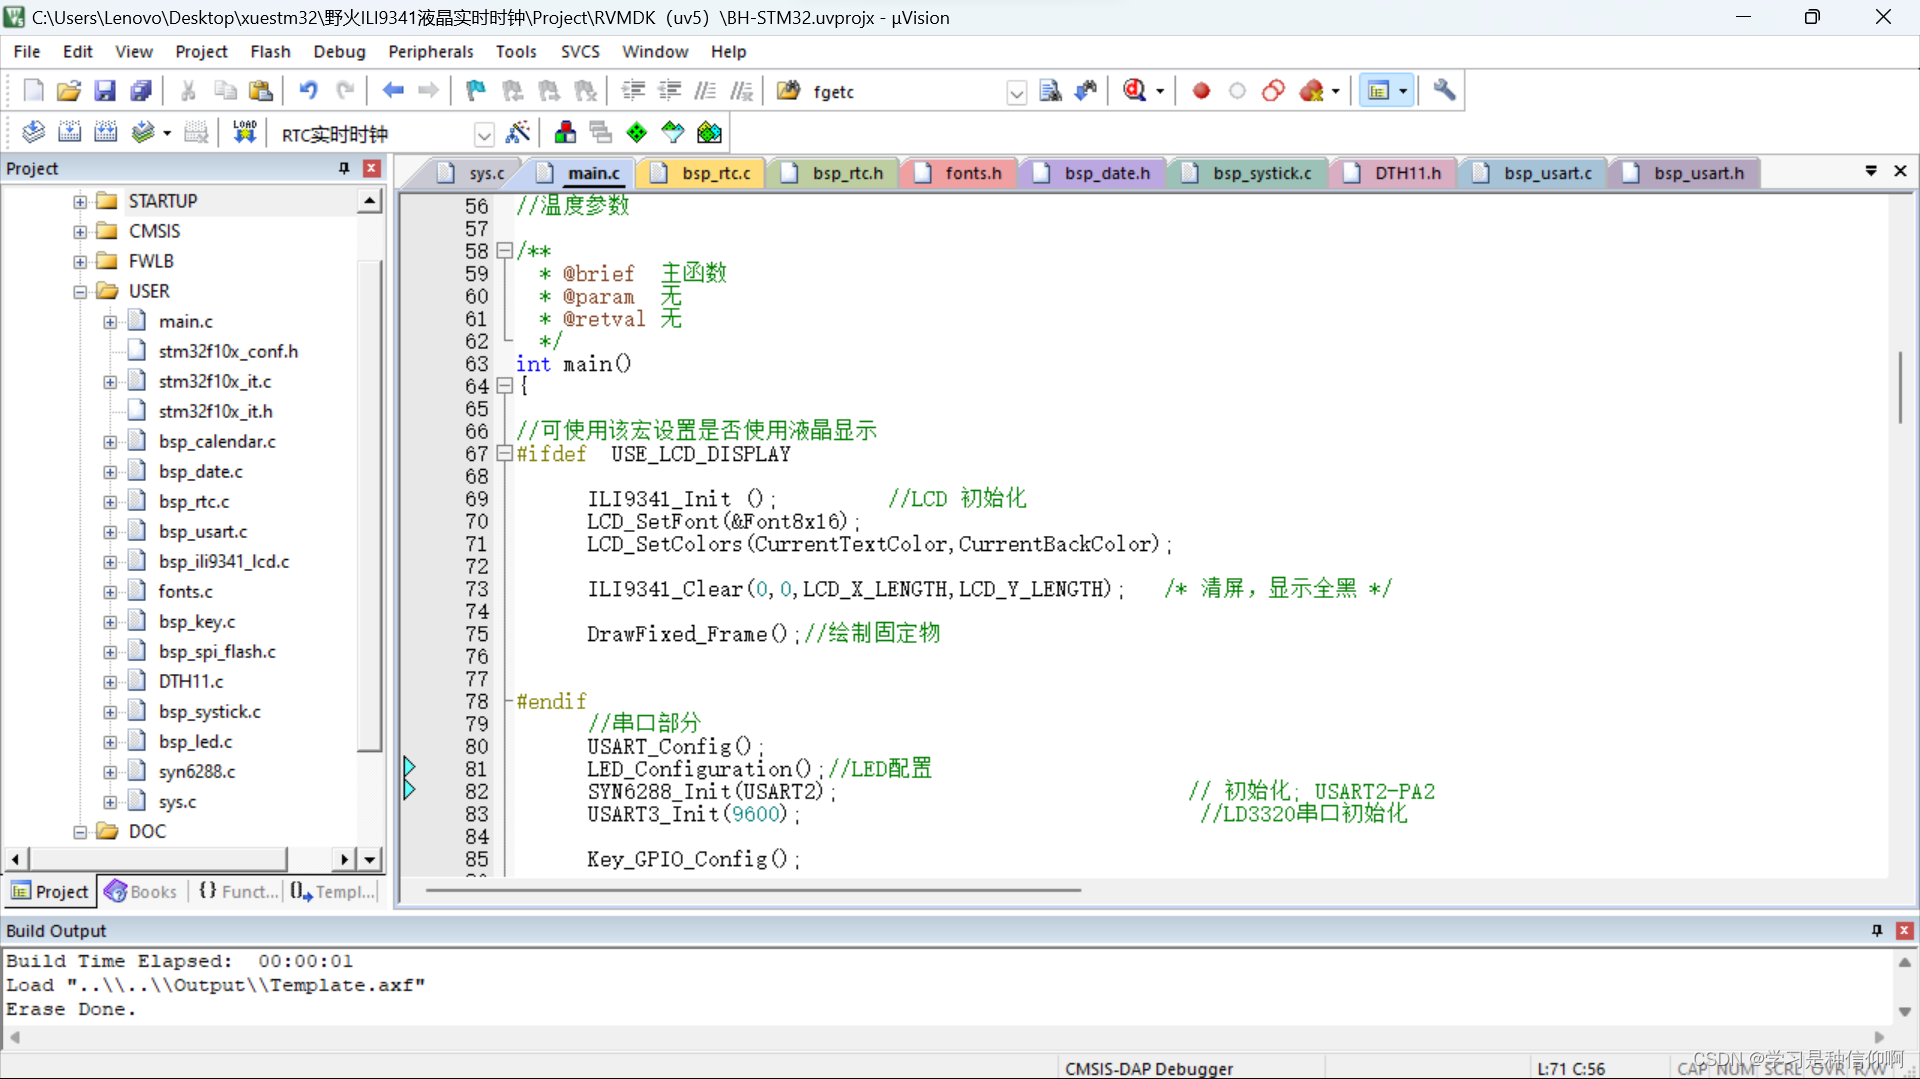
基于stm32F103的座面声控台灯
扫一扫分享内容
为遵守国家网络实名制规定,未绑定将限制内容发布与互动




 已为社区贡献2条内容

所有评论(0)